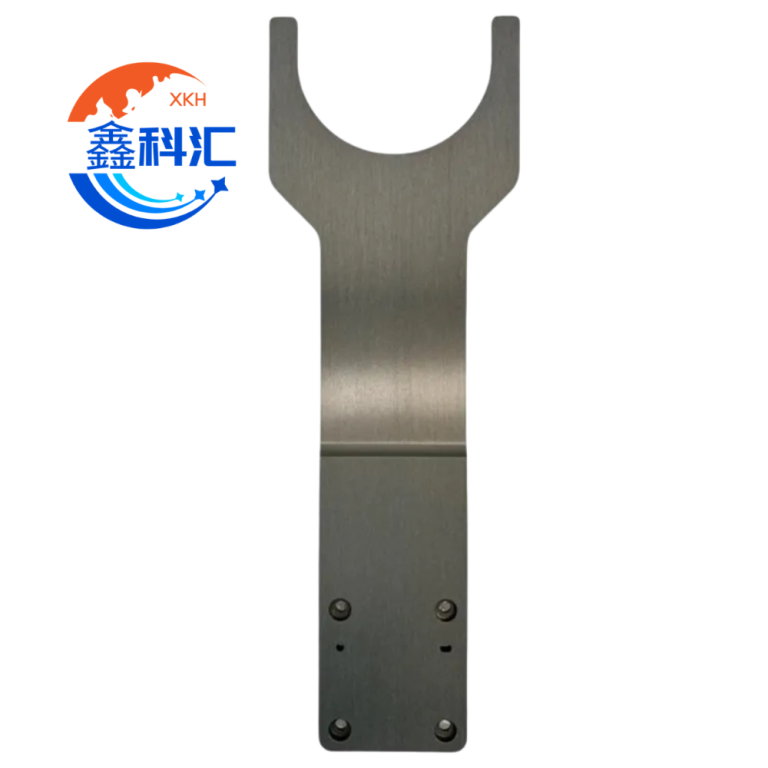
Концевой эффектор для керамических пластин — также называемый лопастью для работы с пластинами, робототехнической лопастью или манипулятором для перемещения пластин — представляет собой часть полупроводникового робота, которая непосредственно удерживает и перемещает пластины между технологическими камерами, загрузочными отверстиями, устройствами центрирования, станциями контроля и держателями пластин.
Несмотря на то что его геометрия может показаться простой, рабочий модуль напрямую влияет на точность позиционирования пластин, скорость перемещения, образование частиц, риск электростатического разряда и время безотказной работы оборудования.
Успешный конечный эффектор на основе керамической пластины должно сочетать в себе несколько требований:
- Низкая движущаяся масса
- Высокая жесткость
- Точные размеры
- Контролируемая плоскостность
- Надежная опора для пластин
- Низкое образование частиц
- Гладкие, износостойкие поверхности
- Надежная работа вакуумной системы
- Термическая и химическая совместимость
- Подходящее удельное электрическое сопротивление
Керамические концевые эффекторы используются благодаря тому, что современная керамика обеспечивает точность размеров, термическую стабильность, износостойкость и контакт с пластинками с минимальным загрязнением. В некоторых системах обработки пластинок также применяются керамические материалы, защищающие от электростатического разряда (ESD), для отвода накопленного статического заряда.
В данном руководстве объясняется, как следует учитывать такие факторы, как материал, вес, жесткость, плоскостность, состояние поверхности и конструкцию вакуумной системы при разработке нестандартного концевого эффектора из керамической пластины.
Для чего нужен конечный эффектор на основе пластин?
Конечный манипулятор выполняет функцию “руки” робота для перемещения пластин.
К его типичным функциям относятся:
- Подача кассеты с пластинками или в технологическую камеру
- Перемещение под пластинкой без соприкосновения с соседними пластинками
- Извлечение пластины из контактов или опорного кольца
- Удержание пластины во время разгона робота
- Сохранение ориентации пластин при перемещении
- Точное размещение пластины на зажимном устройстве или технологической платформе
- Извлечение пластины без скольжения и застревания
Конечный эффектор может удерживать пластину с помощью:
- Вакуум с обратной стороны
- Пассивная гравитационная опора
- Захват за кромку
- Подъемная сила Бернулли
- Механические зажимы
- Сочетание вакуумного и механического позиционирования
Вакуумные керамические концевые эффекторы широко используются в тех случаях, когда требуется стабильная опора с обратной стороны и контролируемое движение робота.
Четыре основных приоритета проектирования
Эффективность лопатки для перемещения керамических пластин можно оценить с учетом четырёх тесно связанных между собой конструктивных приоритетов.
Материал
Материал определяет жесткость, плотность, тепловое расширение, электротехнические характеристики, износостойкость и совместимость с условиями технологического процесса.
Вес
Масса конечного эффектора влияет на ускорение робота, время выхода на рабочий режим, вибрацию, нагрузку на двигатель и достижимую производительность.
Ровность поверхности
Ровность поверхности влияет на распределение опоры подложки, герметичность вакуумного уплотнения, наклон подложки и точность передачи.
Контроль за частицами
Эффективность работы частиц зависит от чистоты материала, качества поверхности, степени износа, геометрии контакта, очистки, а также от того, как пластина скользит по лезвию или с него.
Оптимизация только одного параметра может привести к возникновению проблем в других областях. Например, уменьшение толщины снижает вес, но может также увеличить прогиб. Увеличение площади контакта может улучшить опору, но при этом под пластиной может застрять больше частиц.
Выбор керамического материала
Не существует единого керамического материала, который был бы оптимальным для всех типов концевых эффекторов для пластин.
Правильный выбор зависит от следующих факторов:
- Диаметр пластины
- Скорость и ускорение робота
- Длина концевого эффектора
- Рабочая температура
- Химическая среда
- Требуемое удельное электрическое сопротивление
- Допустимый уровень содержания частиц
- Максимально допустимая масса
- Риск воздействия и риск, связанный с обращением
- Процесс очистки
- Стоимость и объем производства
К числу распространенных материалов-кандидатов относятся оксид алюминия, карбид кремния, нитрид кремния, нитрид алюминия, диоксид циркония и керамические композиции, защищающие от электростатического разряда.
Керамические концевые эффекторы из оксида алюминия
Оксид алюминия высокой чистоты является одним из наиболее широко используемых материалов для изготовления полупроводниковых керамических компонентов и деталей для транспортировки пластин.
К числу типичных преимуществ относятся:
- Высокая твердость
- Хорошая стабильность размеров
- Сильная электрическая изоляция
- Хорошая износостойкость
- Доступность в различных степенях чистоты
- Отлаженные процессы прецизионной обработки
- Хорошая стойкость к воздействию многих технологических химикатов
Компания Ferrotec предлагает марки оксида алюминия высокой чистоты с плотностью около 3,93–3,95 г/см³ и модулем Юнга около 375–380 ГПа. Ее продукция из оксида алюминия используется в полупроводниковом оборудовании и компонентах для транспортировки пластин. Точные характеристики зависят от степени чистоты, добавок и метода производства.
Оксид алюминия часто подходит для:
- Стандартные роботы для перемещения пластин в атмосферных условиях
- Электроизолирующие лопасти
- Общая обработка пластин
- Производственное оборудование, ориентированное на снижение затрат
- Процессы при умеренных температурах
К возможным ограничениям относятся:
- Более высокая плотность по сравнению с некоторыми вариантами на основе SiC
- Более высокое тепловое расширение, чем у SiC
- Хрупкое поведение вблизи острых углов или тонких участков
- Ограниченное рассеивание статического электричества, если не выбран материал проводящего типа или с защитой от электростатического разряда (ESD)
Концевые эффекторы из карбида кремния
Карбид кремния является привлекательным материалом в тех случаях, когда важны высокая жесткость, малый вес, термостойкость и износостойкость.
Представленный компанией Ferrotec плотный сорт SiC имеет следующие характеристики:
- Плотность около 3,1 г/см³
- Модуль Юнга составляет около 400 ГПа
- Теплопроводность около 130 Вт/м·К
- Тепловое расширение составляет около 3,9 × 10⁻⁶/°C в диапазоне температур от комнатной до 500 °C
Благодаря этим характеристикам SiC обладает высоким соотношением жесткости к массе и относительно низким коэффициентом теплового расширения.
К потенциальным преимуществам относятся:
- Высокая удельная жесткость
- Низкая степень изгиба при ускорении робота
- Хорошая стабильность размеров
- Высокая твердость и износостойкость
- Хорошая теплопроводность
- Более низкое тепловое расширение, чем у оксида алюминия
- Пригодность для длинных или тонких форм лезвий
SiC может быть предпочтительным материалом для:
- Высокоскоростные роботы для перемещения пластин
- Конечные эффекторы с большим радиусом действия
- Крупные пластины
- Высокоточное контрольно-измерительное оборудование
- Условия с переменной температурой
- Приложения, требующие быстрой стабилизации робота
Не все марки SiC обладают одинаковыми электрическими характеристиками, степенью чистоты или характеристиками поверхности. Спеченный SiC, SiC, полученный методом реакционного связывания, Si-SiC и SiC, полученный методом CVD, не следует рассматривать как взаимозаменяемые материалы.
Композитные материалы на основе кремния и карбида кремния
Композиты на основе Si-SiC обладают выгодным сочетанием низкой плотности, жесткости, низкого коэффициента теплового расширения и теплопроводности.
Типичные материалы Si-SiC, представленные компанией Ferrotec, имеют плотность примерно 2,8–3,0 г/см³ и модуль Юнга примерно 280–330 ГПа. Производитель отмечает такие преимущества для компонентов полупроводникового и прецизионного оборудования, как облегченная конструкция, высокая жесткость и низкое тепловое расширение.
Данные материалы могут быть рассмотрены в следующих целях:
- Легкие конструкции роботов
- Крупные рабочие механизмы
- Высокоскоростное прецизионное перемещение
- Области применения, в которых механическое демпфирование является полезным
Однако необходимо проверить состояние открытого свободного кремния, чистоту материала и качество обработки поверхности с учетом предполагаемых условий технологического процесса.
Конечные эффекторы из нитрида алюминия
Нитрид алюминия сочетает в себе электрическую изоляцию и относительно высокую теплопроводность.
Типичные марки AlN имеют плотность около 3,24–3,31 г/см³, модуль Юнга около 320 ГПа и теплопроводность в диапазоне от примерно 80 до 150 Вт/м·К в зависимости от марки.
Использование AlN можно рассмотреть в тех случаях, когда к концевому эффектору предъявляются следующие требования:
- Электрическая изоляция
- Распределение тепла
- Более низкое тепловое расширение, чем у оксида алюминия
- Совместимость с пластинками, предназначенными для работы при повышенных температурах
- Регулируемое распределение температуры
AlN, как правило, является более специализированным материалом и может быть более чувствительным к условиям производства, воздействию влаги и чистящим растворам, чем оксид алюминия. Поэтому его применение должно основываться на четко определенных тепловых требованиях, а не только на репутации материала.
Рабочие органы из нитрида кремния
Нитрид кремния обладает высокой прочностью, ударопрочностью и термостойкостью.
Типовой сорт, представленный компанией Ferrotec, имеет плотность около 3,25 г/см³, модуль Юнга около 285 ГПа и высокую прочность на изгиб по сравнению со многими распространенными конструкционными керамическими материалами.
Это может оказаться полезным в случаях, когда рабочий модуль подвергается воздействию:
- Более сильные механические удары
- Случайный контакт
- Резкие перепады температуры
- Факторы, характеризующиеся повышенным риском переломов
- Многократная погрузка и разгрузка
Поскольку его модуль упругости ниже, чем у некоторых марок SiC и оксида алюминия, геометрию по-прежнему необходимо оптимизировать с точки зрения жесткости.
Конечные эффекторы из диоксида циркония
Цирконий известен своей высокой вязкостью разрушения, износостойкостью и механической прочностью.
Однако он значительно плотнее, чем оксид алюминия или SiC. Типичный сорт диоксида циркония имеет плотность около 5,98 г/см³ и модуль Юнга около 245 ГПа.
В целом такое сочетание факторов снижает привлекательность диоксида циркония в качестве материала для высокоскоростного робототехнического лезвия, поскольку он увеличивает движущуюся массу, не обеспечивая при этом максимальной жесткости.
Цирконий по-прежнему может быть ценен для:
- Вставки для защиты от локального износа
- Контактные площадки
- Детали с зажимом по краю
- Небольшие механические детали
- Детали, требующие повышенной вязкости разрушения
Использование диоксида циркония только в местах контакта, подверженных интенсивному износу, может оказаться более эффективным, чем изготовление всего концевого эффектора из диоксида циркония.
Керамические материалы, защищающие от электростатического разряда (ESD)
Керамика с высокими изоляционными свойствами может приводить к тому, что электростатический заряд будет сохраняться на концевом эффекторе или пластине.
В зависимости от оборудования и состояния пластины неконтролируемый заряд может привести к:
- Электростатическое притяжение
- Притяжение частиц
- Нестабильное отделение пластин
- Повреждение чувствительных устройств
- Случаи электростатического разряда
Керамика, защищающая от электростатических разрядов (ESD), разрабатывается с учетом контролируемого удельного сопротивления, благодаря чему накопленный заряд может рассеиваться, а не оставаться изолированным. Компания CoorsTek специально подбирает керамические составы, защищающие от электростатических разрядов, для оборудования по обработке полупроводниковых пластин и изготовления конечных эффекторов.
В запросе предложений должно быть указано, должен ли конечный эффектор:
- Электроизолирующий
- Рассеивающий статическое электричество
- Проводящий
- Заземление через робота
- Испытано при определённой температуре и влажности
“Термин ”защита от электростатического разряда (ESD)» не следует использовать в качестве общего описания без указания целевого диапазона сопротивления или удельного сопротивления.
Сравнение распространенных материалов для концевых эффекторов
Типичные опубликованные значения показывают, почему одной только плотности недостаточно для выбора материала.
| Материал | Типичная плотность | Типичное значение модуля Юнга | Общие конструктивные характеристики |
|---|---|---|---|
| Глинозем | 3,93–3,95 г/см³ | 375–380 ГПа | Зрелый, твердый и электроизоляционный |
| Плотный SiC | Около 3,1 г/см³ | Около 400 ГПа | Высокая удельная жесткость и низкое тепловое расширение |
| AlN | 3,24–3,31 г/см³ | Около 320 ГПа | Электроизоляционный материал с высокой теплопроводностью |
| Нитрид кремния | Около 3,25 г/см³ | Около 285 ГПа | Высокая прочность и термоударная стойкость |
| Цирконий | Около 5,98 г/см³ | Около 245 ГПа | Прочные и износостойкие, но относительно тяжелые |
| Композит Si-SiC | 2,8–3,0 г/см³ | 280–330 ГПа | Легкий и обладающий хорошей термической стабильностью |
Данные представляют собой типичные значения, предоставляемые поставщиками, а не универсальные технические характеристики. Свойства керамики зависят от марки, степени чистоты, пористости, структуры зерна, процесса формования и геометрии детали.
Почему вес конечного эффектора имеет значение
Робот для работы с пластинками должен ускорять, замедлять и точно позиционировать совокупную массу:
- Манипулятор
- Рабочий модуль
- Крепежные детали
- Вакуумные трубки или внутренние каналы
- Пластина
Сила инерции растёт пропорционально массе и ускорению:
F = m × a
Таким образом, уменьшение массы конечного эффектора может привести к снижению:
- Требуемый крутящий момент двигателя
- Вибрация робота
- Строительная нагрузка
- Время оседания
- Износ подшипников и привода
- Потребление энергии
Кроме того, это может позволить:
- Более быстрые циклы передачи данных
- Более высокое ускорение
- Повышенная повторяемость позиционирования
- Более значительный запас грузоподъемности
Однако простое уменьшение толщины лезвия не всегда является безопасным решением.
Снижение веса и жесткость
Длинный рабочий модуль ведет себя примерно как консольная балка. На его вертикальное отклонение существенно влияют:
- Недопустимая длина
- Модуль упругости материала
- Геометрия поперечного сечения
- Загрузка пластин
- Ускорение робота
- Расположение центра тяжести пластины
Для упрощённой консольной модели прогиб кончика увеличивается примерно пропорционально кубу длины:
δ ∝ FL³/EI
Где:
- δ — это прогиб
- F прилагается нагрузка
- L Длина не поддерживается
- E — модуль Юнга
- I — это поперечный момент инерции
Эта зависимость объясняет, почему небольшое увеличение вылета может привести к значительному увеличению прогиба.
Поэтому при снижении веса следует уделять внимание не столько равномерному уменьшению толщины, сколько оптимизации геометрии.
К числу полезных стратегий относятся:
- Удаление материала вблизи нейтральной оси
- Добавление неглубоких ребер жесткости
- Увеличение глубины сечения в бесконтактных областях
- Сужение лезвия к концу пластины
- Сокращение излишней монтажной массы
- Использование легких материалов с высокой жесткостью
- Сокращение неподдерживаемой длины там, где это возможно
- Внедрение вакуумных каналов без ослабления критических участков
Открытые карманы и ребра должны проектироваться с использованием значительных радиусов закругления, чтобы избежать образования концентраций напряжений.
Удельная жесткость
Удельная жесткость — это отношение модуля упругости к плотности:
Удельная жесткость = E/ρ
Материал с высокой удельной жесткостью при заданной массе обеспечивает более высокую устойчивость к прогибу.
Судя по типичным данным поставщиков, плотный SiC, как правило, обладает более высоким соотношением модуля упругости к плотности, чем оксид алюминия или оксид циркония. Это одна из причин, по которой SiC является привлекательным материалом для изготовления длинных, легких и высокоскоростных конструкций для транспортировки пластин.
При выборе материала по-прежнему следует учитывать технологичность обработки, степень чистоты, электротехнические характеристики, тепловые требования и риск удара.
Плоскостность концевого эффектора
Ровность является критически важным техническим требованием, однако в чертеже должно быть четко указано, какая именно поверхность и какой участок подлежат контролю.
К возможным требованиям к плоскостности относятся:
- Общая плоскостность лезвия
- Плоскостность опорных площадок подложки
- Ровность вакуумной присоски
- Равномерность расположения нескольких опорных площадок в одной плоскости
- Плоскостность относительно монтажного интерфейса
- Плоскостность в нагруженном состоянии под весом пластины
- Динамическая плоскостность при ускорении
Общее примечание, например “плоскостность: 0,02 мм”, может оказаться недостаточным, если не указаны базовая конструкция и область измерения.
Плоскостность и параллельность
Плоскостность определяет форму одной поверхности.
Параллельность определяет ориентацию одной поверхности относительно другой базы отсчёта.
Для лезвия робота оба эти фактора могут иметь важное значение:
- Поверхность, на которой размещается пластина, должна быть ровной.
- Кроме того, опорная поверхность должна быть параллельна плоскости крепления робота.
- Вакуумные присоски должны располагаться в одной плоскости.
- Монтажные отверстия должны обеспечивать установку лезвия без его перекоса.
Лезвие может иметь плоскую опорную поверхность, но при этом удерживать пластину под углом, если плоскость опоры не параллельна базовой плоскости крепления.
Статическая плоскостность и плоскостность в смонтированном состоянии
Керамический рабочий модуль может соответствовать техническим требованиям к плоскостности в свободном состоянии, но при этом деформироваться после установки.
К возможным причинам относятся:
- Неравномерный момент затяжки болтов
- Неточный металлический переходник
- Заусенцы под монтажной поверхностью
- Ориентировочные штифты с избыточным количеством ограничений
- Несоответствие коэффициентов теплового расширения
- Неправильная толщина прокладки
- Вакуумные фитинги, подвергающиеся механическим нагрузкам
- Ошибка установки манипулятора
В плане квалификации следует проводить разграничение между:
- Контроль немонтированных керамических деталей
- Проверка установленного концевого эффектора
- Положение загруженной пластины
- Динамические характеристики робота
Геометрия опоры подложки
Пластина должна быть закреплена таким образом, чтобы не возникали чрезмерные локальные напряжения и не нарушался стабильность контакта.
К типичным конструкциям опор относятся:
- Трехточечные накладки
- Несколько возвышенностей
- Непрерывные опорные рельсы
- Кольцевые зоны опоры
- Небольшие керамические выпуклости
- Сменные контактные вставки
- Вакуумные присоски с уплотнительными выступами
Трехточечная опора
Три точки определяют плоскость и снижают риск раскачивания, вызванного колебаниями высоты опоры.
Однако небольшие прокладки могут вызывать более высокое локальное контактное напряжение и обеспечивать недостаточное трение.
Несколько опорных площадок
Несколько опорных площадок распределяют вес пластины и вакуумное усилие по большей площади.
Их высоту необходимо тщательно контролировать. Даже одна высокая прокладка может доминировать в точке контакта и привести к наклону пластины.
Постоянная поддержка
Сплошные участки обеспечивают большую площадь соприкосновения и могут способствовать улучшению вакуумной герметизации.
Они также могут увеличить:
- Улавливание частиц
- Контакт с задней стороной
- Трение скольжения
- Чувствительность к загрязнению поверхности
Выбор оптимальной конструкции зависит от толщины пластины, состояния обратной стороны, траектории движения робота и допустимых пределов загрязнения.
Конструкция вакуумного манипулятора
Вакуумный манипулятор должен создавать удерживающее усилие, достаточное для предотвращения проскальзывания пластины даже при выполнении роботом самых сложных движений.
Теоретическую силу вакуума можно оценить следующим образом:
F = ΔP × A
Где:
- F — сила удержания в вакууме
- ΔP — это перепад давления
- A — это эффективная площадь герметичной вакуумной камеры
Фактическое удерживающее усилие ниже из-за следующих причин:
- Утечка
- Неполная герметизация
- Изогнутость пластины
- Поверхностные частицы
- Потери давления во внутренних каналах
- Ограничения, связанные с вакуумной линией
- Деформация локальной площадки
При проектировании также необходимо проверить устойчивость к поперечному скольжению, которая зависит от нормальной силы и условий трения между пластинкой и опорной поверхностью.
Конструкция вакуумного патрубка и канала
Вакуумные каналы должны обеспечивать быструю и стабильную эвакуацию без ослабления керамического лезвия.
К важным параметрам относятся:
- Расположение порта
- Диаметр порта
- Внутренний диаметр канала
- Длина канала
- Ширина и глубина канавки
- Количество вакуумных зон
- Ширина уплотняемого участка
- Площадь вакуумной присоски
- Допустимая интенсивность утечки
- Требуемое время захвата
- Требуемое время освобождения
Следует избегать острых внутренних углов, поскольку керамика чувствительна к концентрации растягивающих напряжений.
Слепые участки также должны быть спроектированы таким образом, чтобы их можно было очищать и осматривать.
Расположение вакуумной присоски
Как правило, вакуумные присоски следует размещать таким образом, чтобы:
- Удерживайте пластину рядом с устойчивыми опорными участками
- Не допускайте чрезмерного изгиба пластин
- Предотвратить вращение
- Соблюдайте зазор от краев пластины
- Свести к минимуму влияние прогиба пластины
- Поддержка повторяемой загрузки
Одна центральная вакуумная накладка может обеспечить вращение пластины в случае недостаточного поперечного трения.
Широко разнесённые опорные площадки могут повысить устойчивость к вращению, но при этом могут быть более чувствительны к прогибу пластины и колебаниям высоты опорных площадок.
Окончательный макет необходимо проверить с учетом фактической толщины пластины, ее прогиба, пленки на обратной стороне и ускорения робота.
Контроль частиц
Контроль размера частиц зависит не только от чистоты керамики.
Частицы могут образовываться следующим образом:
- Износ поверхности
- Сколы по краям
- Скольжение пластин
- Истирание на границах соединений
- Загрязнённые вакуумные каналы
- Свободные вставки
- Некачественная уборка
- Несовместимые покрытия
- Повторное соприкосновение с деталями кассеты
- Остатки, остающиеся после механической обработки или притирки
Компания CoorsTek отмечает, что конечные эффекторы для манипулирования пластинками должны иметь гладкие, износостойкие поверхности, чтобы обеспечивать перемещение пластин без образования твердого загрязнения.
Шероховатость поверхности
Не всегда требуется максимально низкая шероховатость.
Чрезвычайно гладкая керамическая поверхность может:
- Увеличить фактическую площадь контакта
- Повышение адгезии
- Сделать отрыв вафель менее предсказуемым
- Повышение чувствительности к пленкам влаги
- Усилить эффект электростатического притяжения
Более шероховатая поверхность может:
- Уменьшить фактическую площадь контакта
- Улучшить выпуск
- Увеличить локальное напряжение
- Поцарапайте обратную сторону пластины
- Генерация частиц в результате износа, вызванного неровностями поверхности
Целевая шероховатость должна соответствовать обратной стороне пластины, конструкции контактных площадок и методу отделения.
На чертеже должно быть указано, к чему относятся требования к поверхности:
- Все керамические поверхности
- Только контактные площадки на подложке
- Участки для вакуумной герметизации
- Монтажные поверхности
- Бесконтактные наружные поверхности
Оформление краёв и углов
Качество керамической кромки напрямую влияет на срок службы инструмента и образование частиц.
Острые керамические кромки подвержены:
- Появление сколов при чистке
- Повреждения, вызванные ударами при монтаже
- Выделение частиц
- Концентрация напряжений
- Повреждение расположенного поблизости оборудования
К рекомендуемым методам черчения относятся:
- Определение разрывов по краям
- Добавление радиусов во внутренних углах
- Избегайте резких изменений толщины
- Удаление элементов с острыми гранями
- Защита открытых концов
- Отделение краев, соприкасающихся с пластинкой, от хрупких внешних краев
“Формулировка ”удалить заусенцы со всех кромок» недостаточно точна для керамического изделия. В критических случаях следует указывать радиус кромки, размер фаски или максимальный допустимый размер скола на кромке.
Скольжение пластин и движение контактов
Некоторые рабочие устройства перемещаются непосредственно под пластинкой перед её подъёмом. Любое несоответствие по высоте может привести к тому, что лезвие будет скользить по обратной стороне пластинки.
При скольжении могут возникать:
- Царапины на задней стороне
- Износ керамики
- Перенос частиц
- Смещение пластины
- Повреждение кромки
Конструкция оборудования должна обеспечивать минимальное скольжение за счет согласования следующих факторов:
- Высота лезвия
- Высота подъемного штифта
- Положение робота по оси Z
- Изогнутость пластины
- Геометрия гнезда для кассеты
- Скорость захода на посадку
Когда скольжение невозможно предотвратить, особое значение приобретают материал контактных площадок и качество поверхности.
Уборка и чистота
Индивидуальный рабочий модуль следует разрабатывать с учетом предполагаемого процесса очистки.
К возможным способам очистки относятся:
- Ультразвуковая очистка
- Мегазвуковая очистка
- Промывка водой высокой чистоты
- Очистка растворителем
- Чистка кислотой или щелочью
- Плазменная очистка
- Очистка с помощью струи сухого воздуха или азота
- Выпечка в чистых помещениях
Поставщик должен подтвердить, что марка керамики, связующие материалы, вставки и маркировка совместимы с указанными чистящими химикатами и температурой.
Требования к контролю за частицами могут включать:
- Порядок очистки
- Качество воды после окончательной промывки
- Метод сушки
- Условия упаковки
- Двойная упаковка в чистые пакеты
- Контроль частиц
- Анализ ионного загрязнения
- Требования к нелетучим остаткам
Термическая стабильность
Рабочий манипулятор может перемещать пластины, температура которых выше или ниже, чем у окружающего его робота.
Изменения температуры могут вызывать:
- Расширение лезвия
- Смещение положения пластины
- Неправильное расположение вакуумных присосок
- Временная деформация при изгибе
- Напряжения в местах соединения металла с керамикой
- Изменения электрического удельного сопротивления
- Изменения в технологии вакуумной упаковки
Материалы с низким коэффициентом теплового расширения и высокой теплопроводностью могут снизить температурные градиенты и смещение положения.
Материалы SiC и Si-SiC, как правило, обладают меньшим коэффициентом теплового расширения, чем оксид алюминия, в то время как AlN и SiC обеспечивают более высокую теплопроводность по сравнению со стандартными марками оксида алюминия.
Разработчик должен определить:
- Температура захвата пластины
- Максимальная температура лопасти
- Скорость нагрева и охлаждения
- Температура установки робота
- Допустимый дрейф положения
- Количество термоциклов
Крепление «металл-керамика»
Керамические рабочие органы обычно крепятся к металлическому манипулятору робота или адаптеру.
Соединение должно учитывать различия в:
- Тепловое расширение
- Ровность поверхности
- Жесткость
- Производственный допуск
- Предварительная натяжка болта
К распространенным способам монтажа относятся:
- Сквозные болты
- Зажимные пластины
- Вставки с клеевым соединением
- Металлические вставки с резьбой
- Кинематические ориентиры
- Прецизионные установочные штифты
Прямая затяжка болта на неподпертом участке керамики может привести к возникновению высоких локальных напряжений.
Конструкция крепления должна обеспечивать равномерное распределение нагрузки и исключать чрезмерное сжатие керамики.
Распространенные виды отказов
При ускорении пластина смещается
К возможным причинам относятся:
- Недостаточная сила вакуума
- Утечка вакуума
- Неправильное расположение прокладки
- Низкое трение
- Чрезмерное ускорение робота
- Загрязнённые опорные подкладки
- Деформированная пластина
Лезвие вибрирует после движения
К возможным причинам относятся:
- Чрезмерная длина лопасти
- Недостаточная жесткость сечения
- Большая движущаяся масса
- Крепление с низкой жесткостью
- Неправильная настройка системы управления роботом
- Неподходящее сочетание материала и геометрии
Пластина наклонена
К возможным причинам относятся:
- Изменение высоты опорной подушки
- Недостаточная параллельность крепления
- Деформация лезвия
- Частицы на опорной подложке
- Неправильная калибровка робота
- Неравномерная вакуумная герметизация
Количество частиц со временем увеличивается
К возможным причинам относятся:
- Износ контактных площадок
- Сколы по краям
- Скольжение пластин
- Загрязнённые вакуумные каналы
- Свободные вставки
- Устранение повреждений
- Истирание о пазы кассеты
Керамическое лезвие трескается вблизи монтажных отверстий
К возможным причинам относятся:
- Чрезмерный момент затяжки болтов
- Острые внутренние углы
- Погрешность определения положения отверстия
- Искажение, вызванное металлическим адаптером
- Несоответствие коэффициентов теплового расширения
- Недостаточно материала вокруг отверстия
- Воздействие при монтаже
Пластина не отрывается равномерно
К возможным причинам относятся:
- Остаточный вакуум
- Медленная вентиляция
- Чрезмерно гладкие контактные поверхности
- Сцепление с влагой
- Статический заряд
- Заблокированные каналы выпуска
- Изогнутость пластины
Процесс проектирования и валидации
Шаг 1: Определение пластины
Укажите:
- Материал пластины
- Диаметр
- Толщина
- Вес
- Основа и уток
- Профиль кромки
- Покрытие с обратной стороны
- Допустимые области контакта
- Максимальное количество царапин на обратной стороне или максимальное количество частиц
Шаг 2: Определение движения робота
Укажите:
- Максимальное линейное ускорение
- Максимальное ускорение вращения
- Скорость передачи данных
- Радиус действия конечного эффектора
- Время цикла
- Требуемое время осаждения
- Ориентация пластин
- Расчетный случай аварийной остановки
Шаг 3: Выберите способ удержания
Сравните:
- Вакуумная фиксация
- Пассивная поддержка
- Закрепление по краю
- Механический зажим
- Обработка данных по Бернулли
Шаг 4: Выберите керамику
Оцените:
- Плотность
- Модуль упругости
- Сила
- Вязкость разрушения
- Тепловое расширение
- Теплопроводность
- Электрическое удельное сопротивление
- Чистота
- Характеристики износа
- Обрабатываемость
- Стоимость
Шаг 5: Анализ деформаций и напряжений
При проведении анализа методом конечных элементов следует учитывать следующее:
- Провисание под действием силы тяжести
- Вес пластины
- Ускорение робота
- Сила вакуума
- Предварительная нагрузка крепления
- Аварийная остановка
- Термические градиенты
- Локальные напряжения вокруг отверстий и каналов
Шаг 6: Изготовление и проверка прототипов
Проверка может включать:
- Отчет о размерах
- Ровность опорной поверхности
- Параллельность монтажных плоскостей
- Шероховатость поверхности
- Качество кромок
- Утечка вакуума
- Воздушный поток
- Электрическое удельное сопротивление
- Сертификация материалов
Поставщики высокоточной керамики обычно изготавливают детали по индивидуальным заказам на основе чертежей заказчиков для полупроводникового, контрольно-измерительного и вакуумного оборудования.
Шаг 7: Проведение испытаний на оборудовании
Проверить:
- Захват пластин
- Отрыв пластины
- Максимальное ускорение
- Повторяемость положения
- Наклон пластины
- Время отклика вакуумной системы
- Динамическая вибрация
- Генерация частиц
- Статическое поведение
- Термоциклирование
- Стойкость к загрязнениям
Контрольный список для запроса предложений по изготовлению нестандартного концевого эффектора из керамической пластины
Для составления точного коммерческого предложения требуется нечто большее, чем простой двухмерный эскиз.
Информация о пластине
- Диаметр пластины
- Материал пластины
- Толщина пластины
- Вес пластины
- Основа и уток
- Задняя пленка или покрытие
- Допустимая площадь контакта
Размеры конечного эффектора
- Общая длина
- Максимальная ширина
- Толщина
- Положение центра пластины
- Расположение монтажных отверстий
- Структура «Datum»
- Конверт для распродажи
- Максимально допустимая масса
Требования к материалам
- Глинозем
- Карбид кремния
- Нитрид кремния
- Нитрид алюминия
- Цирконий
- Si-SiC
- Керамика с защитой от электростатического разряда (ESD)
- Разрешается ли или запрещается ли предлагать альтернативные материалы
Требования к точности
- Допуски на размеры
- Ровность опорной площадки
- Параллельность крепления
- Копланарность опорных площадок
- Допуск по положению
- Шероховатость поверхности
- Радиус кромки или фаска
Требования к вакууму
- Рабочее вакуумное давление
- Тип вакуумного патрубка
- Расположение порта
- Требуемое время захвата
- Требуемое время освобождения
- Максимально допустимая утечка
- Требования к сбросу давления или вентиляции
- Количество вакуумных зон
Требования к электрооборудованию
- Изолирующие, рассеивающие или проводящие
- Поверхностное сопротивление
- Объёмное удельное сопротивление
- Метод заземления
- Испытательное напряжение
- Испытания на температуру и влажность
Условия эксплуатации
- Работа в атмосферных условиях или в вакууме
- Максимальная температура
- Химическое воздействие
- Воздействие на плазму
- Класс чистой комнаты
- Метод очистки
- Максимальное ускорение робота
- Ожидаемый объем цикла
Качественная документация
- Сертификат на материал
- Протокол проверки размеров
- Отчет о плоскостности
- Отчет о шероховатости
- Протокол вакуумных испытаний
- Отчет об удельном сопротивлении
- Журнал уборки
- Требования к упаковке
- Первичный контроль продукции
Часто задаваемые вопросы
Почему для изготовления лопастей роботов, работающих с пластинками, используется керамика?
Керамика обладает высокой жесткостью, стабильностью размеров, износостойкостью, электроизоляционными свойствами и обеспечивает чистоту поверхностей, контактирующих с пластинками. Правильный выбор керамического материала также позволяет снизить тепловой дрейф и образование частиц.
Всегда ли SiC лучше, чем оксид алюминия?
Нет. SiC, как правило, отличается высокой удельной жесткостью, низким коэффициентом теплового расширения и хорошей теплопроводностью. Оксид алюминия отличается отработанной технологией производства, электрической изоляцией и широкой доступностью. Правильный выбор зависит от требований к движению, условиям эксплуатации, электрическим характеристикам и стоимости.
Насколько лёгким должен быть конечный эффектор?
Универсального значения нет. Максимально допустимая масса должна определяться с учетом требований к полезной нагрузке робота, ускорению, вибрации, времени установления и жесткости.
Всегда ли более тонкое лезвие повышает скорость робота?
Более тонкое лезвие может снизить массу, но при этом уменьшает жесткость на изгиб и может усилить вибрацию. Необходимо комплексно учитывать геометрию поперечного сечения и жесткость материала.
Как следует указывать плоскостность конечного эффектора?
На чертеже должны быть указаны контролируемая поверхность, система отсчета, область измерения, исключаемые края, а также то, применяется ли данное требование до или после монтажа.
Что вызывает появление частиц на керамических концевых эффекторах?
К чистым причинам относятся: скольжение пластины, износ поверхности, сколы на кромках керамики, загрязнение вакуумных каналов, ослабление вставок и ненадлежащая очистка.
В каких случаях требуется использование керамики, защищающей от электростатического разряда (ESD)?
Этот фактор следует учитывать в тех случаях, когда накопление статического заряда может притягивать частицы, препятствовать отделению пластин или повреждать чувствительные устройства. Необходимо указать требуемый диапазон сопротивления или удельного сопротивления.
Можно ли изготовить керамический рабочий модуль по имеющемуся образцу?
Обратное проектирование, возможно, и возможно, но одного только образца может оказаться недостаточно для определения марки материала, внутренних каналов, критических опорных точек или электрических требований. Предпочтительно иметь чертеж и эксплуатационные характеристики.
Заключение
Конструкция конечного эффектора на основе керамической пластины представляет собой баланс между массой, жесткостью, точностью и чистотой.
К числу важнейших принципов проектирования относятся:
- Выбирайте материал с учетом всех условий эксплуатации.
- Снизить массу без ущерба для жесткости на изгиб.
- Укажите плоскостность вместе с базовыми поверхностями и параллельностью.
- Геометрия вакуумных присосок должна соответствовать прогибу пластины и ускорению робота.
- Контролируйте поверхности, кромки и контактные движения для уменьшения количества частиц.
- Определите электрические характеристики, а не просто указывайте требование “защита от электростатического разряда”.”
- Оценивайте как установленные, так и динамические характеристики, а не только размеры в свободном состоянии.
- Проверить окончательный проект с использованием реальных пластин и движений производственного робота.
Правильно сконструированный керамический рабочий модуль может повысить точность перемещения пластин, сократить время стабилизации, снизить уровень загрязнения и обеспечить стабильную работу в течение большого количества циклов обработки.
Информация о SEO
SEO-заголовок:
Конструкция конечного эффектора на основе керамической пластины: материал, вес, плоскостность и контроль содержания частиц
Мета-описание:
Узнайте, как спроектировать конечный эффектор на основе керамической подложки, сравнив такие материалы, как SiC, оксид алюминия и другие, по таким параметрам, как вес, жесткость, плоскостность, способность удерживать вакуум и контроль за содержанием частиц.
Рекомендуемый URL:/конструкция-керамического-концевого-эффектора-материал-вес-плоскостность/
Основное ключевое слово:
конечный эффектор на основе керамической пластины
Вторичные ключевые слова:
конечный эффектор для манипулирования пластинками, керамический робототехнический лопаточный захват, лопаточный захват для перемещения пластин, конечный эффектор из карбида кремния, лопаточный захват для пластин из оксида алюминия, вакуумный конечный эффектор, манипулирование полупроводниковыми пластинками, керамика с защитой от электростатического разряда, робототехнический манипулятор для пластин
ТЕГИ:
керамический манипулятор для пластин, манипулятор для работы с пластинами, керамическое лезвие для робота, лезвие для перемещения пластин, манипулятор из карбида кремния, лезвие для пластин из оксида алюминия, вакуумный манипулятор, работа с полупроводниковыми пластинами, керамика с защитой от электростатического разряда, контроль за частицами
