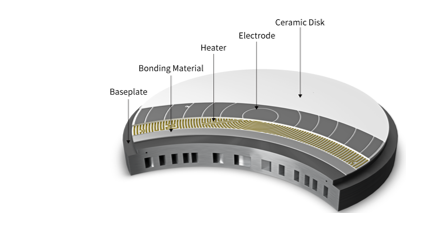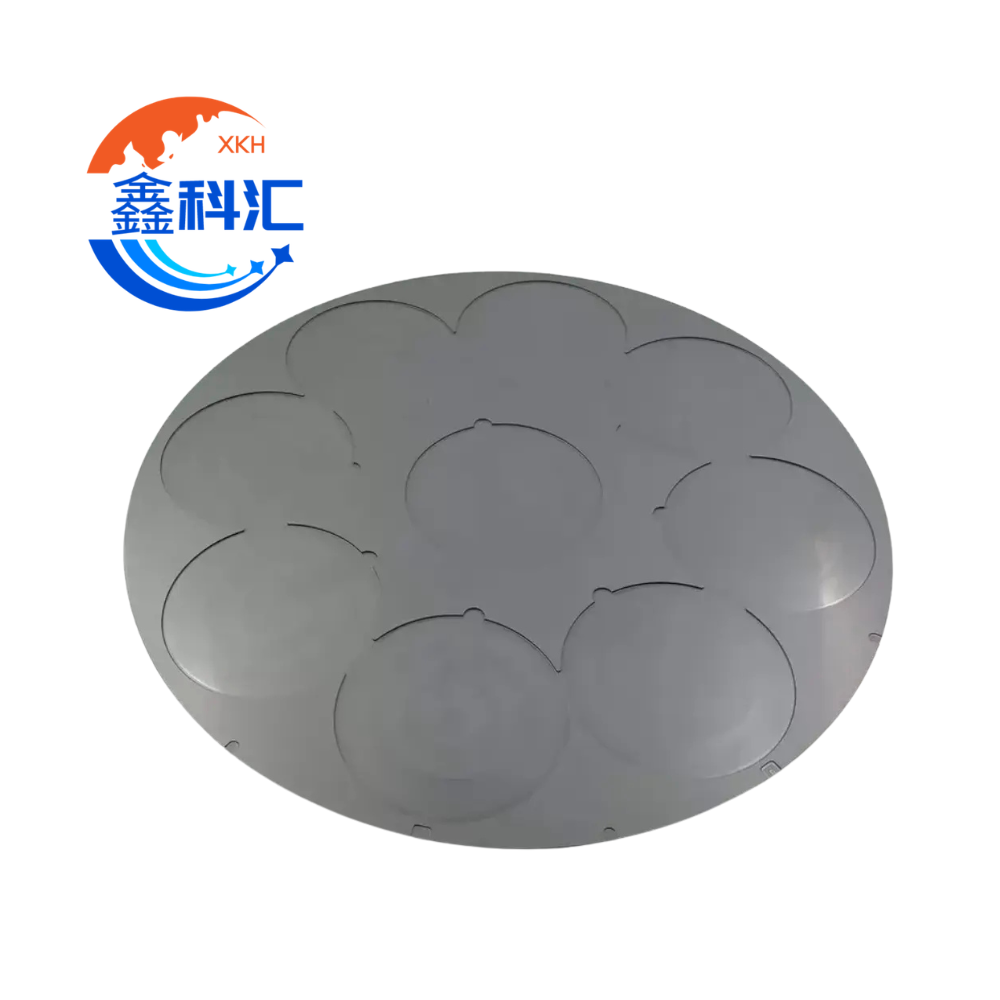
แรงยึดแผ่นเวเฟอร์เป็นหนึ่งในพารามิเตอร์การออกแบบที่สำคัญที่สุดในการจัดการแผ่นเวเฟอร์เซมิคอนดักเตอร์ รวมถึงอุปกรณ์ตรวจสอบ ลิโธกราฟี การขัดผิว การเคลือบ และการกลึงความแม่นยำ.
A หัวจับสูญญากาศ ต้องยึดแผ่นเวเฟอร์ให้มั่นคงเพื่อป้องกันการเร่งความเร็ว การสั่นสะเทือน และแรงจากกระบวนการผลิต ในขณะเดียวกัน ต้องหลีกเลี่ยงการเกิดความเครียดท้องถิ่นที่มากเกินไป การปนเปื้อนด้านหลังแผ่นเวเฟอร์ การบิดเบี้ยวของแผ่นเวเฟอร์ และการพิมพ์ลายจากพื้นผิวของชัค.
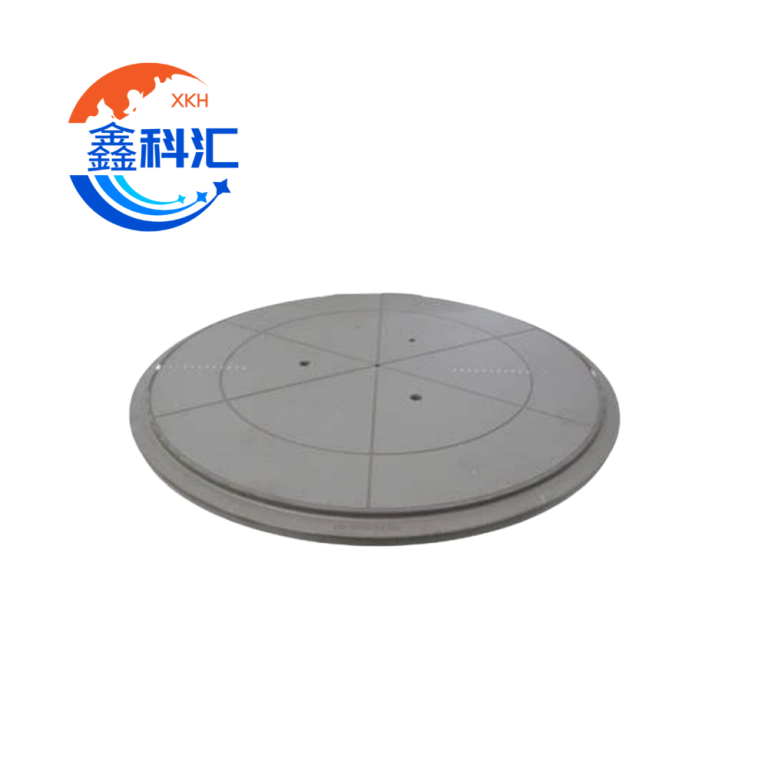
การเพิ่มแรงดันสุญญากาศไม่ได้ทำให้การวางตำแหน่งของเวเฟอร์ดีขึ้นโดยอัตโนมัติ ผลลัพธ์สุดท้ายขึ้นอยู่กับความสัมพันธ์ระหว่าง:
- ความแตกต่างของความดันในสุญญากาศ
- พื้นที่ดูดสูญญากาศที่มีประสิทธิภาพ
- พื้นที่รองรับเวเฟอร์จริง
- ร่องสุญญากาศ หรือโครงสร้างที่มีรูพรุน
- ความหนาและความแข็งของเวเฟอร์
- การโค้งและบิดตัวของเวเฟอร์ในขั้นต้น
- ความเรียบของพื้นผิว Chuck
- อนุภาคด้านหลัง
- การกระจายตัวของอุณหภูมิ
- การรั่วของสุญญากาศ
หัวจับเวเฟอร์แบบสุญญากาศถูกใช้อย่างแพร่หลายในการยึดเวเฟอร์ระหว่างกระบวนการต่าง ๆ เช่น ลิโธกราฟี การเคลือบแบบสปิน การกัด การตรวจสอบ และมาตรวิทยา วัสดุเซรามิกมักถูกเลือกใช้สำหรับหัวจับเวเฟอร์ เนื่องจากสามารถให้ความแข็งสูง ความคงตัวทางมิติ การขยายตัวทางความร้อนต่ำ และพื้นผิวที่ผ่านการกลึงอย่างแม่นยำ.
คู่มือนี้อธิบายว่าแรงดันสุญญากาศและรูปทรงการสัมผัสมีบทบาทอย่างไรในการกำหนดแรงยึดของเวเฟอร์ รวมถึงการออกแบบหัวจับเวเฟอร์ส่งผลต่อความเรียบของเวเฟอร์อย่างไร.
แรงยึดแผ่นเวเฟอร์คืออะไร?
แรงยึดแผ่นเวเฟอร์ คือแรงสุทธิที่กดแผ่นเวเฟอร์ให้แนบกับพื้นผิวของตัวจับยึด.
สำหรับหัวจับแบบสุญญากาศ แรงยึดตามทฤษฎีสามารถประมาณได้โดยใช้สูตรต่อไปนี้:
F = ΔP × Aeff
สถานที่:
- F คือแรงยึดจับตามทฤษฎี
- ΔP คือความแตกต่างของความดันระหว่างความดันบรรยากาศกับความดันใต้แผ่นเวเฟอร์
- Aeff คือพื้นที่สุญญากาศที่ปิดผนึกอย่างสมบูรณ์
ความแตกต่างของความดัน — ไม่ใช่เพียงแต่ข้อมูลจำเพาะของปั๊มสุญญากาศ — เป็นปัจจัยที่สร้างแรงยึดไว้.
ตัวอย่างเช่น ระบบสุญญากาศอาจถูกอธิบายว่าทำงานที่ความดันเกจ −60 kPa ในสภาพบรรยากาศปกติ สิ่งนี้แสดงถึงความแตกต่างของความดันประมาณ 60 kPa ระหว่างด้านบนและด้านล่างของแผ่นเวเฟอร์.
อย่างไรก็ตาม ค่าที่คำนวณได้นั้นเป็นเพียงค่าสูงสุดทางทฤษฎีเท่านั้น แรงยึดที่ใช้งานได้จริงอาจต่ำกว่าค่าดังกล่าว เนื่องจาก:
- การรั่วไหลรอบขอบเวเฟอร์
- การรั่วผ่านร่องหรือวัสดุที่มีรูพรุน
- การปิดผนึกระหว่างแผ่นเวเฟอร์กับชัคไม่สมบูรณ์
- การสูญเสียความดันในท่อสุญญากาศ
- โค้งของเวเฟอร์ท้องถิ่น
- อนุภาคบนพื้นผิว
- ช่องสุญญากาศถูกอุดตัน
- การกระจายแรงดันไม่เท่ากัน
ดังนั้น การออกแบบที่ใช้งานได้จริงควรรวมปัจจัยความปลอดภัยทางวิศวกรรมที่เหมาะสมไว้ด้วย แทนที่จะพึ่งพาการคำนวณความดันต่อพื้นที่ในสภาพอุดมคติเพียงอย่างเดียว.
ความดันสุญญากาศเทียบกับอัตราการไหลของสุญญากาศ
ความดันสุญญากาศและอัตราการไหลสุญญากาศมีความเกี่ยวข้องกัน แต่ไม่ใช่พารามิเตอร์เดียวกัน.
ความดันสุญญากาศ
ความดันสุญญากาศกำหนดความต่างของความดันที่ใช้เพื่อกดแผ่นเวเฟอร์ให้แนบกับชัก.
ความแตกต่างของความดันที่มากขึ้นโดยทั่วไปจะสร้างแรงจับยึดตามทฤษฎีที่มากขึ้น.
การไหลในสุญญากาศ
อัตราการไหลของสุญญากาศกำหนดความเร็วที่ระบบสามารถดูดอากาศออกได้ และความสามารถในการชดเชยการรั่วไหลได้ดีเพียงใด.
ระบบอาจแสดงค่าความดันสุญญากาศที่ยอมรับได้เมื่อปิดผนึกอย่างสมบูรณ์ แต่ยังคงตอบสนองช้าลงระหว่างการโหลดเวเฟอร์ ในทางกลับกัน ปั๊มที่มีอัตราการไหลสูงอาจไม่สามารถสร้างความต่างของความดันที่เพียงพอได้ หากเวเฟอร์ ชัค หรือท่อเกิดการรั่วไหลอย่างรุนแรง.
ด้วยเหตุนี้ การออกแบบหัวจับแบบสุญญากาศควรพิจารณาถึง:
- ความดันสุญญากาศเป้าหมาย
- เวลาที่จำเป็นต้องอพยพ
- อัตราการรั่วที่อนุญาต
- เส้นผ่านศูนย์กลางของพอร์ตสุญญากาศ
- ความยาวของท่อและเส้นผ่านศูนย์กลางภายใน
- เวลาตอบสนองของวาล์ว
- ความต้านทานร่อง
- ความซึมผ่านของเซรามิกที่มีรูพรุน
- ความเร็วในการใส่และถอดเวเฟอร์
สำหรับอุปกรณ์อัตโนมัติ การรักษาความดันให้คงที่และสามารถทำซ้ำได้มักมีความสำคัญมากกว่าการบรรลุค่าสุญญากาศสูงสุดเท่าที่จะเป็นไปได้.
พื้นที่สุญญากาศที่มีประสิทธิภาพไม่เท่ากับพื้นที่สัมผัส
คำว่า “พื้นที่สัมผัส” อาจก่อให้เกิดความสับสนในการออกแบบหัวจับเวเฟอร์.
มีสองด้านที่แตกต่างกันที่ต้องพิจารณา.
1. พื้นที่ดูดฝุ่นที่มีประสิทธิภาพ
พื้นที่สุญญากาศที่มีประสิทธิภาพ คือพื้นที่ปิดผนึกที่ถูกฉายภาพ ซึ่งความแตกต่างของความดันมีผลต่อพื้นที่ดังกล่าว.
พื้นที่นี้กำหนดแรงจับยึดตามทฤษฎีเป็นหลัก.
หากแผ่นเวเฟอร์ขนาด 300 มม. ปกคลุมพื้นที่สุญญากาศที่ปิดผนึก พื้นที่ที่มีประสิทธิภาพอาจรวมถึงส่วนใหญ่ของพื้นที่ที่แผ่นเวเฟอร์ครอบครอง แม้ว่าจะมีเพียงส่วนหนึ่งของแผ่นเวเฟอร์เท่านั้นที่สัมผัสกับชัคทางกายภาพ.
2. พื้นที่สนับสนุนด้านกายภาพ
พื้นที่รองรับทางกายภาพคือจุดสัมผัสโดยตรงระหว่างด้านหลังของแผ่นเวเฟอร์กับพื้นผิวของชัก.
ตัวอย่างได้แก่:
- พื้นที่ที่ยกสูงขึ้นระหว่างร่องสุญญากาศ
- ติดหัวหมุดลงบนหัวจับหมุด
- เครือข่ายพื้นผิวของหัวจับเซรามิกที่มีรูพรุน
- วงแหวนปิดผนึกส่วนปลาย
- แผ่นรองรับแบบท้องถิ่น
พื้นที่สนับสนุนทางกายภาพมีผลกระทบต่อ:
- แรงเครียดจากแรงสัมผัส
- แรงเสียดทาน
- ความไวต่ออนุภาค
- การถ่ายเทความร้อน
- การเปลี่ยนรูปของเวเฟอร์
- รอยด้านหลัง
- ความเรียบในท้องถิ่น
- พฤติกรรมการปล่อยตัว
ดังนั้น การเพิ่มพื้นที่รองรับทางกายภาพจึงไม่จำเป็นต้องทำให้แรงสุญญากาศตามทฤษฎีเพิ่มขึ้นเสมอไป แต่จะส่งผลต่อวิธีการที่แรงดังกล่าวถูกส่งผ่านไปยังแผ่นเวเฟอร์.
หัวจับที่มีพื้นที่รองรับขนาดเล็กอาจก่อให้เกิดแรงกดสัมผัสในจุดเฉพาะที่สูง ส่วนหัวจับที่มีพื้นที่รองรับมากเกินไปอาจทำให้อนุภาคติดอยู่ หรือเพิ่มความเสี่ยงที่เวเฟอร์จะติดกับหัวจับ การออกแบบที่ถูกต้องจะต้องสร้างสมดุลระหว่างการรองรับที่มั่นคงกับการกระจายแรงสุญญากาศที่ควบคุมได้.
ตัวอย่างของแรงจับยึดตามทฤษฎี
พิจารณาแผ่นเวเฟอร์ขนาด 300 มม. ที่มี:
- รัศมีของเวเฟอร์: 0.15 m
- ความต่างของความดัน: 60 kPa
- พื้นที่ที่เครื่องดูดฝุ่นทำงานได้อย่างมีประสิทธิภาพ: 65% ของพื้นที่เวเฟอร์
พื้นที่ของเวเฟอร์ทั้งหมดมีขนาดประมาณ:
A = π × 0.15² = 0.0707 m²
พื้นที่ที่มีประสิทธิภาพคือ:
Aeff = 0.0707 × 0.65 = 0.0460 m²
แรงตามทฤษฎีคือ:
F = 60,000 × 0.0460 ≈ 2,760 N
ไม่ควรตีความตัวเลขนี้ว่าเป็นแรงยึดจับจริงของกระบวนการโดยไม่มีการวิเคราะห์เพิ่มเติม.
ผลลัพธ์ในทางปฏิบัติขึ้นอยู่กับความแน่นของการปิดผนึก ความสม่ำเสมอของความดัน แรงเสียดทาน รูปแบบร่อง ความแข็งของแผ่นเวเฟอร์ และทิศทางของกระบวนการ นอกจากนี้ แผ่นเวเฟอร์อาจเกิดการเปลี่ยนรูปได้นานก่อนที่จะถึงจุดที่จำเป็นต้องใช้แรงสูงสุดตามทฤษฎี.
ความดันสุญญากาศส่งผลต่อความเรียบของเวเฟอร์อย่างไร
การยึดด้วยระบบสุญญากาศสามารถทำให้เวเฟอร์ที่มีส่วนโค้งหรือบิดเบี้ยวตั้งแต่ต้นเรียบลงได้ โดยการดันมันให้แนบกับพื้นผิวอ้างอิงของชัค.
สิ่งนี้อาจมีประโยชน์ใน:
- ลิโธกราฟี
- การตรวจสอบเวเฟอร์
- มาตรวิทยา
- การตรวจสอบ
- การบด
- การหั่นเต๋า
- การเคลือบ
- การปรับแนวให้แม่นยำ
อย่างไรก็ตาม ความดันสุญญากาศก็อาจก่อให้เกิดการเปลี่ยนรูปใหม่ได้เช่นกัน.
การวิจัยเกี่ยวกับหัวจับแบบพินความแม่นยำสูงได้แสดงให้เห็นว่า รูยก แผ่นซีลวง และคุณสมบัติของหัวจับ อาจก่อให้เกิดการบิดเบี้ยวของเวเฟอร์ในบริเวณเฉพาะ ส่วนพื้นที่เหนือช่องเปิดอาจเกิดการบิดเบี้ยวที่แตกต่างจากพื้นที่ที่ได้รับการรองรับจากพินหรือโครงสร้างซีล ในขณะที่ขอบเวเฟอร์อาจเกิดการบิดเบี้ยวแบบบัคเคิลในบริเวณเฉพาะ.
นี่หมายความว่า ความเรียบของเวเฟอร์ในสภาวะสุญญากาศไม่ได้ขึ้นอยู่กับรูปทรงเดิมของเวเฟอร์เพียงอย่างเดียว แต่เป็นผลรวมของปัจจัยต่อไปนี้:
- รูปทรงของเวเฟอร์แบบฟรีสเตท
- รูปทรงพื้นผิวของ Chuck
- รูปแบบการสนับสนุน
- ความต่างของความดันที่ประยุกต์
- ความแข็งในการโค้งของเวเฟอร์
- การปิดขอบ
- ตำแหน่งงานในท้องถิ่น
- สภาพอุณหภูมิ
แผ่นเวเฟอร์อาจดูเรียบโดยรวม แต่ยังคงมีบริเวณสูงและต่ำในบางส่วน ซึ่งส่งผลต่อความคมชัด ความแม่นยำในการตรวจสอบ หรือความสม่ำเสมอในการตัดวัสดุ.
แผ่นเวเฟอร์ที่บางมีความไวต่อแรงกดของหัวจับมากกว่า
เมื่อความหนาของเวเฟอร์ลดลง ความต้านทานต่อการโค้งงอจะลดลงอย่างรวดเร็ว.
ดังนั้น แผ่นเวเฟอร์ที่บางจึงมีแนวโน้มที่จะ:
- ปรับให้สอดคล้องกับข้อผิดพลาดบนพื้นผิวของหัวจับ
- จมลงในร่องที่กว้าง
- เบี่ยงเบนผ่านช่องสุญญากาศ
- แสดงการพิมพ์ลายจุดที่ทะลุผ่าน
- พัฒนาการบิดเบือนที่ขอบ
- เกิดรอยแตกขณะทำการบีบยึดอย่างรวดเร็ว
- ให้คงที่ขณะปล่อย
- ตอบสนองอย่างรุนแรงต่ออนุภาคที่มาจากด้านหลัง
สิ่งนี้มีความสำคัญเป็นพิเศษสำหรับ:
- แผ่นซิลิคอนแบบพื้นหลัง
- แผ่นเวเฟอร์สารกึ่งตัวนำแบบประกอบ
- แผ่นแก้ว
- แผ่นเวเฟอร์แซฟไฟร์
- แผ่นเวเฟอร์ซิลิคอนคาร์ไบด์
- แผ่นเวเฟอร์ SOI
- วัสดุฐาน MEMS
- แผ่นเวเฟอร์ที่ติดกันแบบชั่วคราว
- แผ่นเวเฟอร์ที่ผ่านการปรับรูปหรือขึ้นรูป
ความดันสุญญากาศที่เหมาะสมสำหรับแผ่นซิลิคอนที่มีความหนาตามมาตรฐาน อาจสูงเกินไปสำหรับแผ่นซิลิคอนที่บางมาก.
ดังนั้น จึงควรประเมินตัวจับชิ้นงานโดยใช้ความหนาของเวเฟอร์จริง วัสดุ เส้นผ่านศูนย์กลาง สภาพขอบ และความโค้งที่คาดการณ์ไว้ — ไม่ใช่เพียงขนาดเวเฟอร์ตามค่ามาตรฐานเท่านั้น.
การออกแบบร่องมีอิทธิพลต่อแรงจับยึดอย่างไร
หัวจับสุญญากาศแบบร่องใช้ร่องที่ถูกกลึงเพื่อกระจายแรงสุญญากาศใต้แผ่นเวเฟอร์.
การตั้งค่าทั่วไป ได้แก่:
- ร่องวงกลมที่จัดเรียงเป็นศูนย์กลาง
- ร่องรัศมี
- ร่องเกลียว
- ร่องข้ามกริด
- ช่องสุญญากาศที่แบ่งเป็นโซน
- วงจรภายในและวงจรภายนอกที่ทำงานอย่างอิสระ
- วงแหวนปิดขอบ
ความกว้างของร่อง
ร่องที่กว้างสามารถช่วยเพิ่มประสิทธิภาพการระบายอากาศได้ แต่ให้การรองรับใต้แผ่นเวเฟอร์น้อยลง หากระยะที่ไม่ได้รับการรองรับยาวเกินไป แผ่นเวเฟอร์ที่บางอาจหย่อนตัวลงสู่ร่องได้.
ความลึกของร่อง
ร่องที่ลึกขึ้นจะช่วยเพิ่มปริมาณการไหลภายใน แต่อาจทำให้การปรับความดันให้คงที่ช้าลงได้ นอกจากนี้ ลักษณะที่ลึกเกินไปอาจทำให้การทำความสะอาดยากขึ้นด้วย.
ระยะห่างระหว่างร่อง
ร่องที่มีระยะห่างกันน้อยสามารถช่วยปรับปรุงการกระจายแรงดันได้ แต่ก็สร้างขอบมากขึ้น ซึ่งอนุภาคสามารถสะสมตัวได้.
ตำแหน่งพอร์ตสุญญากาศ
หากความต้านทานของช่องระบายสูง พอร์ตกลางเพียงหนึ่งจุดอาจทำให้การระบายอากาศในหัวจับขนาดใหญ่ไม่สม่ำเสมอ.
การใช้พอร์ตหลายจุดหรือเครือข่ายการกระจายแบบสมดุลสามารถลดความแตกต่างของความดันในตัวจับชิ้นงานได้.
สุญญากาศแบบแบ่งโซน
การใช้โซนสุญญากาศที่แยกกันอาจมีประโยชน์เมื่ออุปกรณ์ต้องทำงานกับแผ่นเวเฟอร์ที่มีเส้นผ่านศูนย์กลางต่างกัน หรือเมื่อจำเป็นต้องทำการจับยึดแบบต่อเนื่อง.
อย่างไรก็ตาม ขอบเขตของโซนต้องได้รับการออกแบบอย่างระมัดระวัง เนื่องจากความไม่ต่อเนื่องของความดันอาจก่อให้เกิดการเปลี่ยนรูปในบริเวณเฉพาะ.
หัวจับสุญญากาศจากเซรามิกที่มีรูพรุน
หัวจับเซรามิกที่มีรูพรุนจะกระจายแรงดูดผ่านเครือข่ายของรูพรุนที่เชื่อมต่อกัน แทนที่จะพึ่งพาเพียงร่องที่กลึงขึ้นขนาดใหญ่เท่านั้น.
คุณสมบัติของเซรามิกที่มีรูพรุน เช่น ความพรุนและเส้นผ่านศูนย์กลางของรูพรุน สามารถปรับให้เหมาะสมกับความต้องการการไหลของก๊าซที่ต้องการได้ วัสดุเหล่านี้ถูกใช้ในระบบยึดชิ้นงานแบบสุญญากาศ เนื่องจากก๊าซสามารถผ่านโครงสร้างเซรามิกได้ ในขณะที่พื้นผิวให้การรองรับเวเฟอร์อย่างกระจายตัว.
ข้อดีที่อาจมี ได้แก่:
- การกระจายความว่างของสุญญากาศที่สม่ำเสมอมากขึ้น
- ลดความพึ่งพาต่อร่องขนาดใหญ่
- ความเสี่ยงที่ต่ำลงในการที่รอยร่องจะปรากฏผ่านชั้นบน
- รองรับบนพื้นที่กว้าง
- การควบคุมที่มั่นคงสำหรับวัสดุฐานที่บาง
- ลายพื้นผิวแบบเรียบง่าย
ปัจจัยสำคัญในการออกแบบ ได้แก่:
- ขนาดรูพรุนเฉลี่ย
- ความพรุน
- ความซึมผ่านของอากาศ
- ความเรียบของพื้นผิว
- ความหยาบผิว
- ความหนาของชั้นที่มีรูพรุน
- วัสดุพื้นฐาน
- โครงสร้างการยึดติด
- วิธีทำความสะอาด
- การสร้างอนุภาค
- เวลาตอบสนองของระบบสุญญากาศ
หัวจับแบบมีรูพรุนไม่เหมาะสำหรับทุกกระบวนการโดยอัตโนมัติ ความซึมผ่านที่สูงมากอาจทำให้ความต้องการความว่างสูงเพิ่มขึ้น ในขณะที่ความซึมผ่านที่ต่ำอาจทำให้การจับยึดช้าลง.
โครงสร้างที่มีรูพรุนต้องสอดคล้องกับกำลังของปั๊ม สภาพด้านหลังของเวเฟอร์ และเวลาตอบสนองที่ต้องการ.
พินชัคและการเปลี่ยนรูปของเวเฟอร์ในท้องถิ่น
หัวจับแบบพิน (pin chuck) ใช้ชุดพินขนาดเล็กที่ยกสูงขึ้นเพื่อรองรับเวเฟอร์.
หัวจับแบบพินสามารถลดพื้นที่สัมผัสของวัสดุแข็งโดยรวม และลดความไวต่อการปนเปื้อนด้านหลังบางประเภทได้ อย่างไรก็ตาม พินแต่ละตัวจะสร้างจุดรองรับที่แยกกัน.
รูปทรงของเวเฟอร์ที่ได้ขึ้นอยู่กับ:
- เส้นผ่านศูนย์กลางของหมุด
- ระยะห่างระหว่างขาพิน
- ความสม่ำเสมอของความสูงของหมุด
- ความดันสุญญากาศ
- ความหนาของเวเฟอร์
- เส้นผ่านศูนย์กลางของรูยก
- การออกแบบระบบปิดผนึกส่วนรอบนอก
- สภาพพื้นผิวของหมุด
หากระยะห่างระหว่างขาต่อมีขนาดใหญ่เกินไป แผ่นเวเฟอร์อาจเกิดการบิดเบี้ยวระหว่างขาต่อ หากความแตกต่างของความสูงขาต่อมีมากเกินไป แผ่นเวเฟอร์อาจปรับตัวตามความผิดพลาดของความสูงขาต่อ.
รูยกและวงแหวนปิดผนึกมีความสำคัญเป็นพิเศษ เนื่องจากพวกมันทำให้รูปแบบการรองรับปกติถูกขัดจังหวะ การศึกษาด้วยวิธีองค์ประกอบจำกัดที่ได้รับการเผยแพร่แล้วได้แสดงให้เห็นว่า คุณลักษณะเหล่านี้สามารถทำให้ความเรียบของเวเฟอร์ในบริเวณนั้นลดลงภายใต้สภาวะสุญญากาศ.
ความเรียบของพื้นผิว Chuck และความเรียบของเวเฟอร์
หัวจับสุญญากาศไม่สามารถสร้างพื้นผิวของเวเฟอร์ให้เรียบกว่าประสิทธิภาพรวมของ:
- พื้นผิวอ้างอิง Chuck
- ความสม่ำเสมอของจุดสนับสนุน
- พื้นผิวติดตั้งเครื่อง
- ความสะอาดของด้านหลังเวเฟอร์
- การกระจายสุญญากาศ
- ความเสถียรทางความร้อน
- วิธีการวัด
ใช้หัวจับสุญญากาศเซรามิกความแม่นยำสูง เนื่องจากวัสดุเซรามิกสามารถให้ความแข็งสูง การขยายตัวทางความร้อนต่ำ และพื้นผิวที่ผ่านการกลึงด้วยความแม่นยำสูง หัวจับเซรามิกที่จำหน่ายในท้องตลาดมีวัสดุต่าง ๆ เช่น อลูมินา ซิลิคอนคาร์ไบด์ เซรามิกแบบรูพรุน และคอร์ดิเอไรต์.
อย่างไรก็ตาม ไม่ควรกำหนดความเรียบของ chuck โดยไม่ระบุเงื่อนไขการวัด.
ในเอกสารขอเสนอราคา (RFQ) ควรระบุให้ชัดเจนว่ามีการวัดความเรียบหรือไม่:
- ก่อนหรือหลังการติดตั้ง
- มีหรือไม่มีระบบสุญญากาศ
- ที่อุณหภูมิห้องหรืออุณหภูมิการทำงาน
- ตลอดทั้งเส้นผ่านศูนย์กลาง
- ภายในเขตห้ามเข้าบริเวณขอบ
- บนพื้นที่สนับสนุน
- บนระนาบอ้างอิง
- เมื่อแผ่นเวเฟอร์ถูกใส่เข้าไปแล้ว
- การวัดด้วยวิธีทางแสง วิธีความจุ หรือวิธีสัมผัส
หัวจับสามารถตรงตามข้อกำหนดความเรียบแบบรัฐอิสระได้ แต่อาจเกิดการบิดเบี้ยวหลังจากติดตั้ง หากไม่ควบคุมแรงบิดของสลักเกลียว ความเรียบของแผ่นฐาน หรือการขยายตัวทางความร้อน.
อนุภาคด้านหลังและแรงเครียดจากการสัมผัส
อนุภาคที่ติดอยู่ระหว่างแผ่นเวเฟอร์และชักจะทำหน้าที่เป็นจุดสูงในบริเวณนั้น.
เมื่อใช้แรงดูด แผ่นเวเฟอร์จะถูกกดให้ติดกับอนุภาค ซึ่งอาจก่อให้เกิด:
- การเปลี่ยนรูปของแผ่นเวเฟอร์ในบริเวณท้องถิ่น
- รอยขีดข่วนด้านหลัง
- ข้อผิดพลาดในการปรับโฟกัสด้านหน้า
- การสั่นของเวเฟอร์
- การถ่ายโอนอนุภาค
- การแตกร้าวของเวเฟอร์
- การบดหรือขัดที่ไม่สม่ำเสมอ
ความดันสุญญากาศที่สูงขึ้นจะเพิ่มแรงที่ส่งผ่านอนุภาค.
ความไวต่ออนุภาคได้รับอิทธิพลจากรูปแบบของพื้นผิวรองรับ พื้นผิวสัมผัสที่หนาแน่นอาจทำให้อนุภาคติดอยู่ใต้แผ่นเวเฟอร์ ในขณะที่โครงสร้างแบบหมุดหรือโครงสร้างที่มีรูพรุนอาจลดหรือกระจายผลกระทบออกไปได้ ขึ้นอยู่กับตำแหน่งที่อนุภาคตกลงมา.
การออกแบบหัวจับควรรวมถึงกลยุทธ์การทำความสะอาดและการตรวจสอบที่เหมาะสม โดยเฉพาะอย่างยิ่งสำหรับการใช้งานที่ต้องการความเรียบสูง.
แรงเสียดทานและความต้านทานต่อการเคลื่อนที่ด้านข้าง
แรงสุญญากาศมีทิศทางหลักตั้งฉากกับพื้นผิวของหัวจับ.
ความต้านทานต่อการเคลื่อนที่ของแผ่นเวเฟอร์ในแนวข้างขึ้นอยู่กับแรงเสียดทานเป็นหลัก:
แรงด้านข้าง ≈ μ × แรงปกติ
สถานที่:
- μ คือสัมประสิทธิ์แรงเสียดทานจริง
- Fnormal คือแรงจับยึดปกติรวม
สัมประสิทธิ์แรงเสียดทานจริงอาจเปลี่ยนแปลงได้เนื่องจาก:
- การเคลือบด้านหลังของเวเฟอร์
- ความชื้น
- ความหยาบผิว
- การปนเปื้อน
- วัสดุ Chuck
- อุณหภูมิ
- ก๊าซกระบวนการ
- การกระจายพื้นที่สัมผัส
สำหรับกระบวนการที่มีแรงเร่งสูง การหมุนของสปินเดิล หรือแรงตัดด้านข้าง การออกแบบควรตรวจสอบทั้งแรงยึดปกติและความต้านทานการลื่นด้านข้าง.
การคำนวณแรงสุญญากาศในแนวตั้งเพียงอย่างเดียวนั้นยังไม่เพียงพอ.
ผลกระทบทางความร้อนต่อระบบยึดแผ่นเวเฟอร์
ความเปลี่ยนแปลงของอุณหภูมิสามารถส่งผลต่อรูปทรงของทั้ง chuck และ wafer ได้.
ปัจจัยที่เกี่ยวข้อง ได้แก่:
- การขยายตัวทางความร้อนของ Chuck
- การขยายตัวทางความร้อนของเวเฟอร์
- ความชันของอุณหภูมิตามแนวรัศมี
- ความร้อนที่เกิดขึ้นในกระบวนการผลิต
- การจัดวางช่องระบายความร้อน
- การติดต่อทางความร้อนที่ขึ้นอยู่กับความว่าง
- ความนำความร้อนของวัสดุ
- การขยายแผ่นฐาน
การยึดด้วยสุญญากาศจะจำกัดการเคลื่อนไหวของเวเฟอร์บางส่วน ดังนั้น การเปลี่ยนรูปทางความร้อนภายใต้สภาวะการยึดอาจแตกต่างจากการเปลี่ยนรูปทางความร้อนของเวเฟอร์ในสภาพอิสระ การศึกษาเชิงตัวเลขเกี่ยวกับเวเฟอร์ที่ถูกยึดด้วยสุญญากาศได้แสดงให้เห็นว่า การยึดมีอิทธิพลต่อความโค้งของเวเฟอร์และการเปลี่ยนรูปทางความร้อนในบริเวณเฉพาะ.
สำหรับกระบวนการที่ไวต่ออุณหภูมิ ความเรียบควรได้รับการประเมินที่อุณหภูมิการทำงานจริง ไม่ใช่เพียงที่อุณหภูมิห้องเท่านั้น.
ปัญหาทั่วไปและสาเหตุที่เป็นไปได้
แผ่นเวเฟอร์เคลื่อนที่ระหว่างกระบวนการผลิต
สาเหตุที่อาจเกิดขึ้น:
- ความต่างของความดันไม่เพียงพอ
- พื้นที่สุญญากาศที่มีประสิทธิภาพต่ำ
- การรั่วไหลมากเกินไป
- แรงเสียดทานบนพื้นผิวต่ำ
- ร่องที่ถูกปิดกั้น
- ท่อสุญญากาศที่มีขนาดเล็กเกินไป
- การเร่งความเร็วกระบวนการอย่างเกินตัว
แผ่นเวเฟอร์มีรูปทรงแบนในสภาวะสุญญากาศต่ำ แต่เกิดการบิดเบี้ยวในสภาวะสุญญากาศสูง
สาเหตุที่อาจเกิดขึ้น:
- แรงกดของหัวจับที่มากเกินไป
- ระยะห่างระหว่างร่องที่กว้าง
- ช่องเปิดขนาดใหญ่ที่ไม่มีโครงสร้างรองรับ
- ความสูงของพินไม่เท่ากัน
- การเปลี่ยนรูปของวงแหวนปิดผนึก
- ข้อผิดพลาดของพื้นผิว Chuck
- อนุภาคด้านหลัง
ความดันสุญญากาศไม่เสถียร
สาเหตุที่อาจเกิดขึ้น:
- การรั่วไหลที่ขอบ
- เวเฟอร์ที่บิดเบี้ยว
- วงแหวนปิดผนึกที่เสียหาย
- การปนเปื้อนในวัสดุที่มีรูพรุน
- อุปกรณ์ต่อต่อที่หลวม
- ปริมาณน้ำที่ไหลจากปั๊มไม่เพียงพอ
- ความไม่เสถียรของลิ้นหัวใจ
แผ่นเวเฟอร์นั้นยากที่จะหลุดออกมา
สาเหตุที่อาจเกิดขึ้น:
- สุญญากาศคงเหลือ
- การระบายอากาศอย่างช้าๆ
- พื้นที่สัมผัสที่มากเกินไป
- การยึดติดจากความชื้น
- แรงดึงดูดไฟฟ้าสถิต
- การปนเปื้อนบนพื้นผิว
- การออกแบบระบบระบายความดันที่ไม่เหมาะสม
แผ่นเวเฟอร์ต่างกันจะให้ผลการวัดความเรียบที่แตกต่างกัน
สาเหตุที่อาจเกิดขึ้น:
- ความแปรผันของความโค้งหรือความบิดของเวเฟอร์
- ความหนาของเวเฟอร์ที่แตกต่างกัน
- ความแตกต่างของฟิล์มด้านหลัง
- ความแปรผันของรูปทรงขอบ
- การปนเปื้อนของอนุภาค
- ความเปลี่ยนแปลงของแรงดันในสุญญากาศ
- ความเปลี่ยนแปลงของอุณหภูมิ
ขั้นตอนการออกแบบ Wafer Chuck
กระบวนการพัฒนาที่ปฏิบัติได้จริงควรประกอบด้วยหลายขั้นตอน.
ขั้นตอนที่ 1: กำหนดแผ่นเวเฟอร์
ระบุ:
- วัสดุของเวเฟอร์
- เส้นผ่านศูนย์กลาง
- ความหนา
- โค้ง
- Warp
- TTV
- รูปทรงขอบ
- การเคลือบด้านหลัง
- ความไวของพื้นผิว
ขั้นตอนที่ 2: กำหนดปริมาณงานของกระบวนการ
ระบุ:
- ความเร่งสูงสุด
- ความเร็วการหมุน
- แรงกระทำจากด้านข้าง
- แรงแนวตั้ง
- การสั่นสะเทือน
- อุณหภูมิของกระบวนการ
- ความแม่นยำในการจัดตำแหน่งที่ต้องการ
ขั้นตอนที่ 3: คำนวณแรงยึดที่จำเป็น
ประมาณค่าแรงตามแนวปกติและแรงตามแนวข้างที่จำเป็น แล้วเพิ่มปัจจัยความปลอดภัยที่เหมาะสมเข้าไปด้วย.
อย่าเลือกความดันสุญญากาศเพียงจากประสบการณ์ในการใช้อุปกรณ์ก่อนหน้านี้เท่านั้น.
ขั้นตอนที่ 4: เลือกโครงสร้างรองรับ
เปรียบเทียบ:
- หัวจับเซรามิกแบบมีร่องและหนาแน่น
- หัวจับเซรามิกแบบมีรูพรุน
- หัวจับแบบหมุด
- หัวจับหลายโซน
- โครงสร้างไฮบริดที่มีรูพรุนและร่อง
ขั้นตอนที่ 5: การจำลองการเปลี่ยนรูปของแผ่นเวเฟอร์
สำหรับงานที่ต้องการความแม่นยำ ให้ใช้การวิเคราะห์องค์ประกอบจำกัดเพื่อประเมิน:
- การเปลี่ยนรูปของเวเฟอร์ที่เกิดจากแรงดัน
- ลายร่องที่พิมพ์ผ่าน
- การเปลี่ยนรูปของช่องยก
- ระยะห่างระหว่างหมุด
- การโค้งงอของขอบ
- การบิดเบี้ยวจากความร้อน
- ความเครียดที่เพิ่มขึ้น
ขั้นตอนที่ 6: ตรวจสอบความถูกต้องด้วยแผ่นเวเฟอร์จริง
ทดสอบ:
- เวลาอพยพ
- ความเสถียรในสภาวะสุญญากาศ
- แรงยึด
- การเลื่อนด้านข้าง
- ความเรียบของเวเฟอร์ที่บรรจุแล้ว
- การปลดปล่อยเวเฟอร์
- ประสิทธิภาพของอนุภาค
- ความซ้ำได้
- การเปลี่ยนอุณหภูมิ
รายการตรวจสอบคำขอเสนอราคา (RFQ) สำหรับหัวจับแผ่นเซรามิกแบบสั่งทำ
เพื่อรับใบเสนอราคาที่แม่นยำ โปรดให้ข้อมูลดังต่อไปนี้.
ข้อมูลเกี่ยวกับเวเฟอร์
- วัสดุของเวเฟอร์
- เส้นผ่านศูนย์กลางของเวเฟอร์
- ช่วงความหนาของเวเฟอร์
- ช่วงความตึงและความบิด
- ข้อกำหนดของ TTV
- สภาพด้านหลัง
- การยกเว้นขอบ
ขนาดของ Chuck
- เส้นผ่านศูนย์กลางด้านนอก
- ความหนาโดยรวม
- รูปแบบรูติดตั้ง
- ช่องเปิดตรงกลาง
- รูสำหรับหมุดยก
- คุณสมบัติการจัดแนว
- ตำแหน่งพอร์ตสุญญากาศ
ข้อกำหนดเกี่ยวกับระบบสุญญากาศ
- ความดันสุญญากาศในการทำงาน
- ความจุการไหลของปั๊ม
- ปริมาณการรั่วไหลสูงสุดที่อนุญาต
- เวลาจับชิ้นงานที่จำเป็น
- เวลาที่จำเป็นต้องปล่อย
- จำนวนโซนสุญญากาศ
- ข้อกำหนดการระบายความดัน
ข้อกำหนดเกี่ยวกับพื้นผิว
- ความเรียบของ Chuck
- การทำงานแบบขนาน
- ความหยาบผิว
- ความกว้างและความลึกของร่อง
- พื้นที่ที่มีรูพรุน
- ซีลขอบ
- ระดับอนุภาคที่อนุญาต
ข้อกำหนดด้านวัสดุ
- อะลูมินา
- คาร์ไบด์ซิลิคอน
- อะลูมินาที่มีรูพรุน
- คาร์ไบด์ซิลิคอนที่มีรูพรุน
- คอร์ดิเอไรต์
- ไนไตรด์อลูมิเนียม
- เซรามิกทางเทคนิคอื่น ๆ
เงื่อนไขการดำเนินงาน
- อุณหภูมิของกระบวนการ
- การสัมผัสสารเคมี
- การสัมผัสพลาสมา
- ระดับห้องสะอาด
- โหลดทางกล
- การเปลี่ยนอุณหภูมิ
- ข้อกำหนดเกี่ยวกับความต้านทานไฟฟ้า
- ข้อกำหนดเกี่ยวกับการกระจายไฟฟ้าสถิต
ข้อกำหนดในการตรวจสอบ
- รายงานความเรียบ
- รายงานมิติ
- ใบรับรองวัสดุ
- รายงานความหยาบของพื้นผิว
- การทดสอบการไหลของอากาศหรือการซึมผ่าน
- การทดสอบการรั่วของระบบสุญญากาศ
- มาตรฐานการทำความสะอาดและการบรรจุ
คำถามที่พบบ่อย
การเพิ่มระดับสุญญากาศที่สูงขึ้นจะช่วยปรับปรุงความเรียบของเวเฟอร์ได้เสมอหรือไม่?
ไม่. ความว่างอากาศที่สูงขึ้นสามารถทำให้ความโค้งของแผ่นเวเฟอร์ในขั้นต้นลดลงได้ แต่อาจทำให้การเปลี่ยนรูปในบริเวณเฉพาะเพิ่มขึ้นได้ เช่น บริเวณร่อง, หมุด, รูยก, อนุภาค และโครงสร้างการปิดผนึก.
ปัจจัยใดที่กำหนดแรงยึดของหัวจับแบบสุญญากาศ?
ปัจจัยหลักคือความแตกต่างของความดันและพื้นที่สุญญากาศที่ปิดผนึกได้อย่างมีประสิทธิภาพ การรั่วไหล การกระจายความดัน และการปิดผนึกแผ่นเวเฟอร์ ล้วนทำให้แรงที่เกิดขึ้นจริงลดลง.
พื้นที่สัมผัสที่ใหญ่ขึ้นจะช่วยเพิ่มแรงจับได้หรือไม่?
ไม่โดยตรง แรงสุญญากาศตามทฤษฎีขึ้นอยู่กับความแตกต่างของความดันและพื้นที่สุญญากาศที่มีประสิทธิภาพเป็นหลัก ส่วนพื้นที่สัมผัสทางกายภาพมีผลต่อการกระจายแรง ความเสียดทาน การถ่ายเทความร้อน และการเปลี่ยนรูปของแผ่นเวเฟอร์.
ทำไมแผ่นเวเฟอร์ที่บางจึงยุบตัวลงในร่องสุญญากาศ?
แผ่นเวเฟอร์ที่บางมีความแข็งต่อการโค้งงอต่ำกว่า หากความกว้างของร่องหรือระยะห่างระหว่างจุดรองรับกว้างเกินไป แรงดันสุญญากาศอาจดึงแผ่นเวเฟอร์เข้าไปในบริเวณที่ไม่มีจุดรองรับ.
หัวจับเซรามิกแบบมีรูพรุนดีกว่าหัวจับแบบมีร่องหรือไม่?
ขึ้นอยู่กับกระบวนการ ชัคที่มีรูพรุนสามารถสร้างแรงสุญญากาศที่กระจายตัวและให้การรองรับที่กว้างขวาง ส่วนชัคที่มีร่องอาจช่วยให้ควบคุมเขตสุญญากาศและเส้นทางไหลได้ง่ายขึ้น การเลือกที่เหมาะสมที่สุดขึ้นอยู่กับความหนาของเวเฟอร์ ความสะอาด เวลาตอบสนอง และข้อกำหนดด้านความเรียบ.
วัสดุเซรามิกชนิดใดที่เหมาะสำหรับชัคเวเฟอร์แบบสุญญากาศ?
อะลูมินาถูกใช้อย่างแพร่หลายในการฉนวนไฟฟ้าและชิ้นส่วนเซรามิกความแม่นยำสูง ส่วนซิลิคอนคาร์ไบด์เป็นตัวเลือกที่น่าสนใจเมื่อความแข็งสูง ความนำความร้อน และความคงตัวทางมิติเป็นปัจจัยสำคัญ ส่วนเซรามิกที่มีรูพรุนถูกใช้เมื่อต้องการการกระจายกระแสอากาศอย่างสม่ำเสมอ การเลือกวัสดุสุดท้ายควรพิจารณาจากสภาพแวดล้อมการทำงานและข้อกำหนดด้านความแม่นยำ.
ข้อมูลใดเป็นสิ่งสำคัญที่สุดเมื่อสั่งทำ chuck ตามสั่ง?
ผู้จัดหาควรได้รับข้อมูลเกี่ยวกับเส้นผ่านศูนย์กลางของเวเฟอร์ ความหนา ความโค้งและความบิด ความเรียบที่ต้องการเมื่อมีโหลด ความดันสุญญากาศ ขนาดของชัค ลวดลายบนพื้นผิว วัสดุ อุณหภูมิการทำงาน และข้อกำหนดการตรวจสอบ.
สรุป
แรงยึดแผ่นเวเฟอร์ไม่ควรถูกพิจารณาว่าเป็นเพียงข้อกำหนดเกี่ยวกับแรงดูดและแรงดันเท่านั้น.
แรงยึดตามทฤษฎีถูกกำหนดโดยความต่างของความดันและพื้นที่สุญญากาศที่มีประสิทธิภาพ แต่ประสิทธิภาพของเวเฟอร์ถูกควบคุมโดยระบบกลไกโดยรวม.
ความสัมพันธ์ที่สำคัญที่สุดคือ:
- แรงดันสุญญากาศกำหนดแรงปกติที่มีอยู่.
- พื้นที่สุญญากาศที่มีประสิทธิภาพจะกำหนดว่าแรงดันนั้นจะสร้างแรงยึดได้เท่าใด.
- พื้นที่สัมผัสทางกายภาพกำหนดวิธีการถ่ายโอนแรงไปยังแผ่นเวเฟอร์.
- ร่อง, หมุด และโครงสร้างที่มีรูพรุน เป็นปัจจัยที่กำหนดการกระจายแรงดันและแรงรับน้ำหนักในบริเวณนั้น.
- ความหนาและวัสดุของเวเฟอร์เป็นปัจจัยที่กำหนดความไวต่อการเปลี่ยนรูป.
- ความเรียบของ Chuck, วิธีการติดตั้ง และอนุภาคต่าง ๆ เป็นปัจจัยที่กำหนดรูปทรงจริงของ wafer เมื่อถูกโหลด.
- แรงสุญญากาศที่มากเกินไปอาจทำให้ความเรียบของพื้นผิวในบริเวณนั้นลดลงแทนที่จะปรับปรุงให้ดีขึ้น.
สำหรับอุปกรณ์เซมิคอนดักเตอร์ที่มีความแม่นยำสูง ชัคควรได้รับการออกแบบและทดสอบโดยใช้เวเฟอร์จริง สภาพสุญญากาศ อุณหภูมิ และโหลดกระบวนการจริง.
หัวจับสุญญากาศเซรามิกที่ออกแบบมาอย่างดีต้องให้แรงยึดที่เพียงพอ พร้อมทั้งรักษาความเรียบ ความสะอาด ความสามารถในการทำซ้ำ และการปล่อยชิ้นงานได้อย่างน่าเชื่อถือ.